
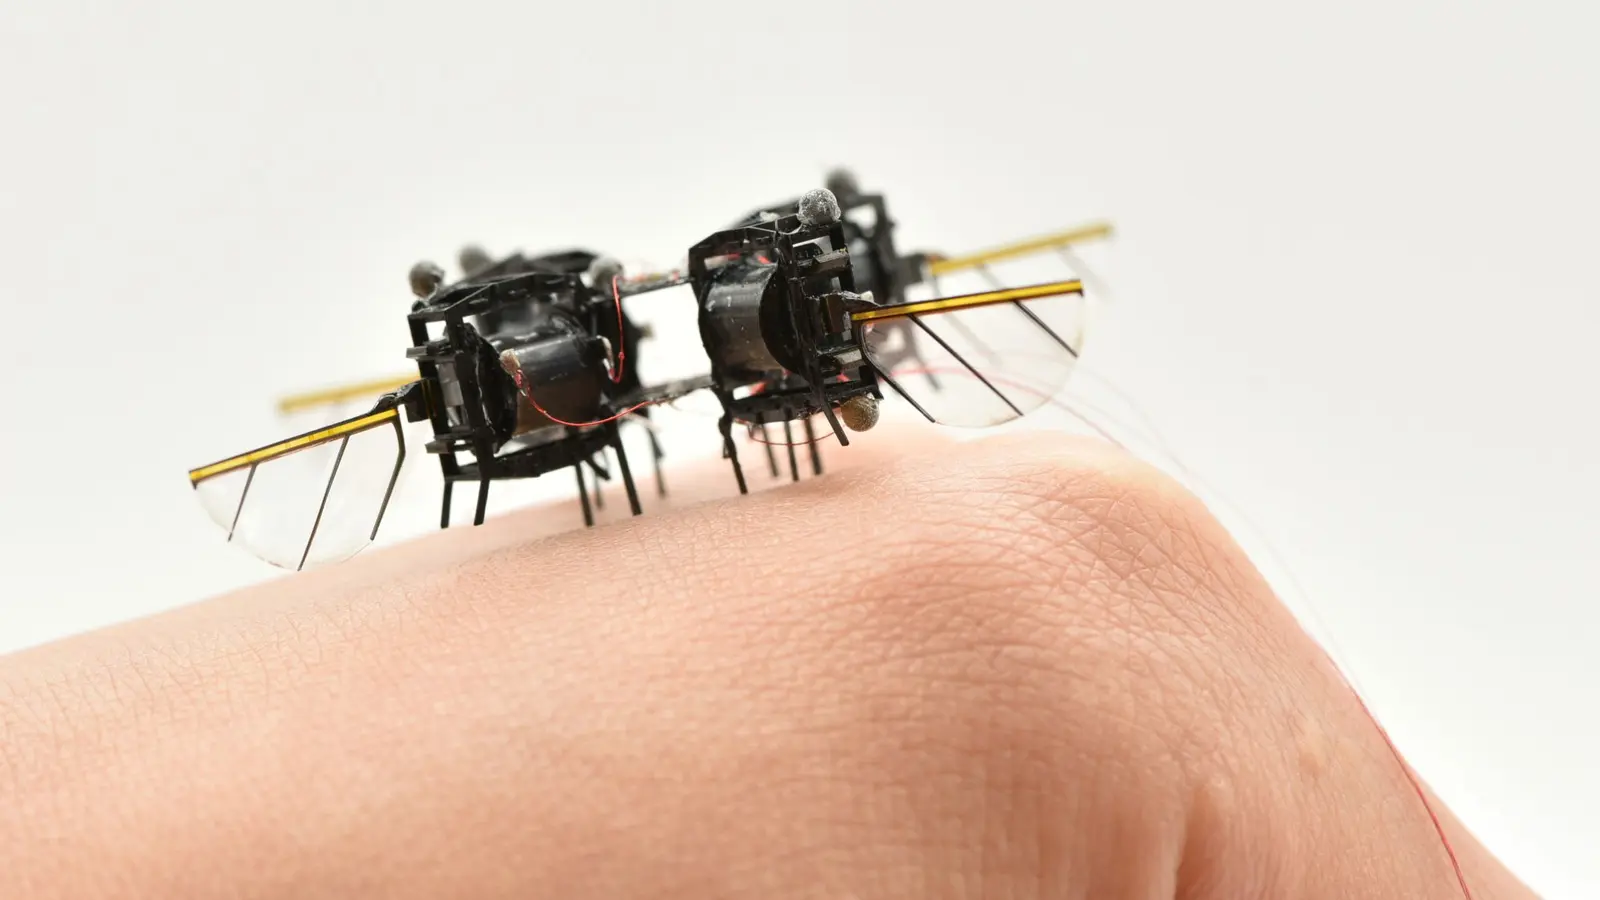
Kuvittele mikrokasetin kokoinen kone liukumassa sortuneen käytävän läpi, kallistuen jyrkästi, kiihdyttäen aukkoa kohti ja sitten pyörähtäen päästä päähän pujottautuakseen läpi ilman, että se koskettaa yhtään palkkia. Lyhyitä, voimakkaita liikkeenvilkahduksia. Tarkkuutta, joka näyttää vaistomaiselta. Chenin ryhmä on rakentanut robottihyönteisiä yli viiden vuoden ajan.
Pienet siivet, suuret edistysaskeleet ohjauksessa
Vuosien ajan tutkijat ovat rakentaneet pieniä lentäviä robotteja, jotka pystyivät leijumaan tai seuraamaan lempeitä kulkuja. Ne kamppailivat kuitenkin saavuttaakseen samat nopeudet, kiihtyvyydet ja äkilliset asennonmuutokset, joita oikeat hyönteiset käyttävät liikkuakseen monimutkaisissa ympäristöissä. Tämä rajoite esti mikrorobotteja yhdestä niiden lupaavimmasta käyttötarkoituksesta: pääsemästä tiloihin, jotka ovat liian ahtaita tai epävakaita täysikokoisille droneille tai maalla liikkuville robotille maanjäristyksen tai teollisuusonnettomuuden jälkeen.
Nyt MIT:n tiimit ovat sulkeneet suuren osan tätä kuilua. Yhdistämällä laitteistoparannuksia ja uudenlaisen kaksivaiheisen ohjausstrategian, tutkijat opettivat hyönteisen kokoisen lentolaitteen suorittamaan aggressiivisia ilmaneuvojia, mukaan lukien toistuvat volttiliikkeet, samalla kun se vastustaa tuulen häiriöitä ja pysyy reitillä.

Aikasarjakuva näyttää lentävän mikrorobotin suorittamassa voltin.
Fyysinen alusta on pieni ja päältäpäin itsepintaisen yksinkertainen: pehmeät keinomuskelit ajavat suurempia, kestävämpiä läpilyöntisiipiä, jotka liikkuvat korkealla taajuudella. Nämä muutokset rungossa ja toimilaitteissa antoivat laitteelle raakakyvyn tuottaa nopeaa työntövoimaa ja rotaatiota. Puuttuva osa oli aivot: lentokontrolleri, joka pystyisi tekemään sekunnin murto-osassa päätöksiä epävarmuuden vallitessa ilman supertietokonetta mukana.
Kaksi mieltä työssä: suunnittelija ja politiikka
Tiimit ratkaisivat tämän kompromissin hybridimenetelmällä. Ensin tuli asiantuntijasuunnittelija: malli-ennakoiva kontrolleri, joka käyttää matemaattista mallia robotista ennustaakseen tulevaa liikettä ja laskeakseen turvallisimman ja tehokkaimman joukon ohjaussignaaleja aggressiivisille trajektorioille. Tämä suunnittelija voi laatia manööverejä, joita on vaikea kuvitella, kuten ketju kymmenes tarkkaa voltia, joissa jokainen laskeutuminen valmistaa seuraavan rotaation.
Mutta kääntöpuoli on, että suunnittelija on laskennallisesti raskas. Sen ajaminen reaaliajassa pienellä alustalla ei ole mahdollista. Joten tutkijat käyttivät jäljittelyoppimista muuntaakseen suunnittelijan käyttäytymisen nopeaksi politiikaksi, jonka toteuttaa syvä neuroverkko. Koulutuksen aikana suunnittelija opettaa ja verkko oppii matkimaan sen päätöksiä. Lennon aikana verkko lukee robotin nykytilan ja antaa ohjauskäskyt välittömästi.
Ajattele sitä näin: suunnittelija hahmottelee mestarillisia strategioita, ja opittu politiikka toteuttaa ne sprintinnopeudella. Tulos tarjoaa suunnittelijan hienostuneisuuden ilman sen viivettä.
Kokeet osoittavat dramaattisia parannuksia. Verrattuna ryhmän aiempiin kontrollerteihin uusi järjestelmä kasvatti huippunopeutta noin 447 prosenttia ja huippukiihtyvyyttä noin 255 prosenttia. Eräässä demonstraatiossa mikrorobotti suoritti 10 peräkkäistä volttia 11 sekunnissa pysyen samalla neljän tai viiden senttimetrin sisällä tarkoitetusta radasta.
”Laitteistoparannukset työntivät kontrolleria eteenpäin niin, että ohjelmistopuolella voitiin tehdä enemmän, mutta samalla kun kontrolleri kehittyi, myös laitteistolla oli enemmän annettavaa”, sanoo Jonathan P. How, tutkimuksen yhteisvastuullinen kirjoittaja ja professori MIT:n ilmailuryhmässä. Pehmeän robotiikan tiimin ja ohjauslaboratorion yhteistyö teki jokaisesta parannuksesta toisen moninkertaistajan.
Miksi toistuvat voltit ovat niin vaativia?
Yksi voltti on jo itsessään tarkkuusnäytös. On tuotettava oikeat vääntömomentit rotaation käynnistämiseksi ja sitten pysäytettävä rotaatio täsmälleen oikeassa kulmassa ja nopeudessa, jotta seuraava voltti voi alkaa. Pienet virheet kertyvät. Yritä yhdistää kymmenen volttia ja vähäinenkin poikkeama muuttuu katastrofaaliseksi: kone kaatuu pois radalta ja törmää.
Suunnittelija huomioi nämä rajoitteet eksplisiittisesti. Se ottaa huomioon voima-, vääntö- ja siipiliikkeiden rajat ja etsii ohjaussarjoja, jotka pitävät robotin turvallisissa suoja-alueissa. Opittu politiikka internalisoi nämä turvalliset trai-jektorit koulutuksen aikana, jotta lennolla oleva kontrolleri voi toimia päättäväisesti ja reaaliajassa.
Volttien lisäksi järjestelmä toistaa hyönteiden kaltaiset sakkadit: terävä kallistus, kiihtyvyyskohina kohti pistettä ja sitten vastakkaiseen suuntaan kallistus pysäyttämään liike. Hyönteiset käyttävät tällaisia manöövereja stabiloidakseen näköään ja resetoidakseen sensorimotorisen tilansa nopeasti. Mikrorobotille, joka kantaa kameroita tai etäisyysantureita, tämä käyttäytyminen voi olla oleellista nopean havaitsemisen kannalta ahtaissa ympäristöissä.

”Nyt, bioperustaisen ohjauskehyksen ansiosta, robotin lentosuorituskyky on verrattavissa hyönteisiin nopeuden, kiihtyvyyden ja kallistuskulman suhteen,” huomauttaa Kevin Chen, Soft and Micro Robotics Laboratoryn johtaja ja tutkimuksen yhteisvastuullinen kirjoittaja. Lausunto tiivistää artikkelin keskeisen edistysaskeleen: pehmeän laitteiston yhdistäminen ohjaukseen, joka hyödyntää dynaamisia kykyjä sen sijaan, että rajoittaisi niitä.
Liikkeenseurantaroomista itsenäiseen navigointiin
Nykyiset kokeet luottavat edelleen ulkoiseen liikkeenseurantajärjestelmään kertomaan robotille, missä se on. Se mahdollistaa tarkan mittauksen ja ohjauksen kehitysvaiheessa. Ilmeinen seuraava askel on siirtää havainnointi laitteeseen: pienet kamerat, inertiaalimittausyksiköt ja kevyet etäisyysanturit, jotka mahdollistavat robotin navigoinnin ulkona ja romun sisällä ilman ulkoisia seurantajärjestelmiä.
Havaintojen tuominen laitteeseen tuo uusia haasteita. Näön käsittely on laskennallisesti kallista ja meluisaa pölyisissä tai hämärissä olosuhteissa. Tiimi aikoo tutkia, voivatko kompaktit havaintoputket yhdistettynä opittuun ohjauspolitiikkaan säilyttää ketteryyden samalla, kun luotettavuus pysyy korkeana. Toinen tutkimussuunta on parven koordinointi: voisivatko hyönteisen kokoiset lentäjät koordinoida aggressiivisia manöövereja ja välttää törmäyksiä pelkästään laitteisiin sisäänrakennetulla havaitsemisella?
Ennen kuin nämä robotit päätyvät pelastusvälineistön osaksi, on myös käytännöllisiä huolenaiheita ratkaistavana. Akun energiamäärä ja lentoaika pysyvät rajoitettuina tässä koossa. Kantokyky on pieni, mikä rajoittaa anturivalikoimaa ja viestintälaitteita. Kestävyys on parantunut, mutta tosimaailman pelastusympäristöt voivat olla julmia: terävät metallinpalat, siirtyvä romu, vesi. Siitä huolimatta edistys actuaattoreissa, materiaaleissa ja ohjausalgoritmeissa kaventaa kuilua laboratorioprototyypin ja kenttää kestävän alustan välillä.
Asiantuntijan näkökulma
”Tämä työ edustaa pragmaattista liittoa teoreettisen ohjauksen ja käytännön robotiikan välillä,” sanoo tohtori Elena Vargas, robotiikka-insinööri, jolla on kokemusta planeetta- ja onnettomuusvastausroboteista. ”Kentällä ei ratkaise mallin eleganssi vaan se, pystyykö järjestelmä toistamaan nopeita, aggressiivisia käyttäytymismalleja luotettavasti epävarmuuden vallitessa. Heidän kaksivaiheinen arkkitehtuurinsa on tyylikäs tapa tallentaa monimutkaiset strategiat offline-tilassa ja ottaa ne käyttöön online-tilassa pienellä viiveellä. Kun pienennämme antureita ja parannamme energiatehokkuutta, odotan että nämä suunnittelut tulevat olemaan keskeisiä uusissa tutkimus- ja pelastusvälineissä.”

Vaikka tuulenvireet uhkasivatkin työntää sitä pois radalta, nopea robotti oli tarpeeksi ketterä suorittaakseen 10 peräkkäistä volttia 11 sekunnissa.
Laajemmat vaikutukset ja liittyvät teknologiat
Mikrorobotiikka on pitkään luvannut kyvykkyyksiä, jotka skaalautuvat eri tavalla kuin suuremmat dronet: kyky päästä ahtaisiin tiloihin, laskeutua ja ryömiä tai toimia parvina, jotka jakavat havainnointitehtäviä. Tämä tutkimus osoittaa, että korkea ketteryys ei välttämättä vaadi suurta kokoa. Edistyneen ohjauksen, pehmeiden toimilaitteiden ja kevyiden rakenteiden yhdistelmällä hyönteisen kokoiset koneet voivat suorittaa nopeita, kestäviä manööverejä, jotka olivat ennen elävien hyönteisten ja suurempien robottialustojen yksinoikeus.
Samansuuntaisia edistysaskelia yhdistyvät. Kevyet näköratkaisut, tapahtumakamerat jotka vähentävät datavirtaa, kompaktit neuroverkon inferenssikiihdyttimet ja uudet akkukemiat työntävät käytännön rajoja eteenpäin. Materiaalipuolella kestävämmät pehmeät toimilaitteet ja taitettavat rakenteet lisäävät selviytymiskykyä. Näiden parannusten integroituna ne voisivat tuottaa mikrorobotteja, jotka kykenevät autonomiseen, koordinoituun käyttöönottoon ahtaissa tai vaarallisissa ympäristöissä.
Lähitulevaisuudessa nämä alustat vauhdittavat laboratoriotutkimusta ketterään lentoon, bioinspiroituun liikkumiseen ja monimodaalisiin robotteihin, jotka voivat lentää, ryömiä ja puristua. Ne ovat koekenttiä ohjausteorioille, jotka toimivat äärimmäisten rajoitteiden alla: tiukat tehorajoitukset, viivästynyt havainnointi ja monimutkainen aerodynamiikka läpilyöntilentämisessä.
Johtopäätös
Robotiikan tutkijat ovat pitkään ammentaneet biologiasta tehokkaan liikkumisen malleja. Tässä muuttui se, että ohjauskehys antaa pienille koneille mahdollisuuden hyödyntää laitteistoaan sen sijaan, että ne olisivat sen rajoittamia. Kaksivaiheinen järjestelmä, jossa asiantuntijasuunnittelija opettaa nopean politiikan, avaa dramaattisen nopeuden ja kiihtyvyyden ilman raskasta paikallista laskentaa.
Mikrorobotti saavutti 10 peräkkäistä volttia 11 sekunnissa pysyen neljän–viiden senttimetrin sisällä tarkoitetusta radastaan.
Tämä kyvykkyys ei tee mikroroboteista valmiita korvaamaan ihmistiimejä etsintä- ja pelastustehtävissä heti huomenna. Mutta se muuttaa keskustelua. Koneet pystyvät nyt suorittamaan nopeita, näköä stabiloivia manöövereja, jotka avaavat uusia operatiivisia mahdollisuuksia. Anturien, energiaratkaisujen ja kestävyyden lisääntyessä hyönteisen kokoisista lentäjistä voi tulla käytännöllinen työkalu tilojen tutkimiseen, joihin muuten ei päästä.

"Olen biologi ja intohimoni on luonnon monimuotoisuus. Genomissa kirjoitan uusimmista tutkimuksista ja ympäristönsuojelusta."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.