

Pennsylvanian yliopiston (University of Pennsylvania) ja Michiganin yliopiston (University of Michigan) insinöörit ovat rakentaneet lähes näkymättömän, täysin ohjelmoitavan mikrorobotin, joka pystyy aistimaan, laskemaan ja liikkumaan itsenäisesti upotettuna nesteeseen. Suuruudeltaan laite on pienempi kuin suolahiutale ja riittävän pieni tasapainoidakseen sormenjäljen harjanteelle — tämän ansiosta kyseessä on merkittävä kutistuma verrattuna aiempiin autonomisiin robottialustoihin ja se avaa uusia mahdollisuuksia mikrorobotiikkaan, mikroelektroniikkaan ja mitattujen ympäristöjen monitorointiin.
Kuinka pieni on todella "pieni" ja miksi sillä on väliä
Uusi mikrorobotti on kooltaan noin 200 × 300 mikrometriä ja paksuudeltaan vain noin 50 mikrometriä. Näin konkretisoituna se on pienempi kuin pisama ja mahtuu kolikon pinnalle peittämättä sen leimausvuotta. Hetkessä se voi hävitä näkökentästä.
Koko on kriittinen tekijä mikrometrin mittakaavassa, koska liikkumista säätelevät fysikaaliset voimat muuttuvat. Maan päällä ihmiskokoluokassa hallitsevat painovoima ja inertia menettävät merkityksensä, ja viskoosit voimat sekä drag-tekijät nousevat etualalle. Marc Miskin, nanorobotiikan tutkija Pennsylvanian yliopistosta, tiivistää: kun olet tarpeeksi pieni, "veden työntäminen tuntuu kuin työntäisit tervaa". Näiden fluidisten haasteiden voittaminen edellytti uudelleenajattelua etenemistavasta, ohjauksesta ja laskennasta alusta alkaen; kyse ei ollut vain pienentämisestä vaan eri fysikaalisten periaatteiden hyödyntämisestä mikroskaalassa.
Mitä suolahiutaleen kokoiseen robottiin on mahdutettu
Huolimatta erittäin pienestä tilavuudesta alustaan on saatu mahdutettua prosessori, muisti, antureita, vastaanottimia ja energialähde. Tiimi varusti jokaisen mikrorobotin pienillä aurinkokennoilla, jotka keräävät LED-valaistuksesta suunnilleen 100 nanowattia tehoa — riittävästi perussensointiin, päätöksentekoon ja liikkeen ohjaukseen. Robotin kyky mitata ympäröivän nesteen lämpötilaa ja välittää mittaukset kuvioidun liikkeen avulla muistuttaa mehiläisten pystysuuntaista tanssia; näin yksinkertaiset kommunikaatiomallit mahdollistavat tiedonvaihdon ilman bulk-kommunikaatiota.
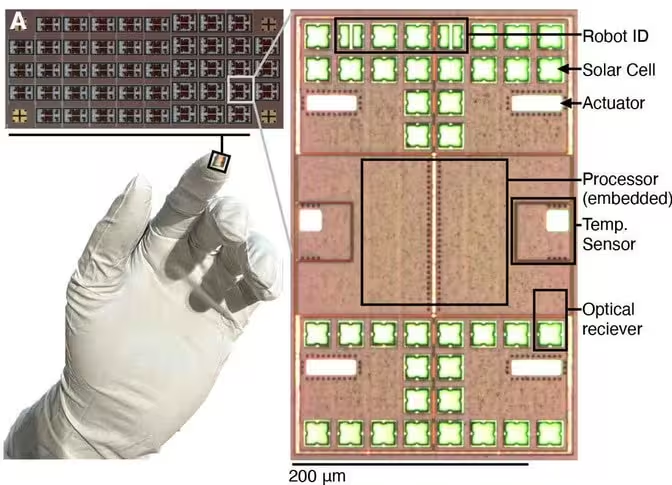
Kolmiosainen mikrorobottilevy, tuotettuna litteänä arkkina (ylävasen), joka on pinta-alaltaan suunnilleen sormenpään laajuinen (alavasen). Jokainen yksikkö sisältää aurinkokennot energiankeruuseen, optiset vastaanottimet signaaleille, kaksi lämpötila-anturia, prosessorin tiedon vastaanottoa ja päätöksentekoa varten, neljä aktuaattoripaneelia liikkeen tuottamiseen sekä neljä vastaanotinta ohjelmien tunnistusta varten. Rakenne käyttää mikroelektromekaanisia elementtejä (MEMS) ja mikroelektroniikkaa integroidusti pienessä paketissa.
Eteneminen ilman näkyviä liikkuvia raajoja
Perinteinen lokomootio — pienet raajat tai melaavat liialuksena toimivat rakenteet — muuttuu haavoittuvaksi ja epäkäytännölliseksi tässä mittakaavassa. Pennsylvanian tiimi kehitti siksi etenemistavan ilman ulospäin näkyviä liikkuvia osia. Mikrorobotti tuottaa ympärilleen sähkökentän, joka ajaa molekyylitason virtauksia lähiympäristön nesteessä. Laite muokkaa paikallista virtauskuviota: se on ikään kuin robotti sekä ui virrassa että työntää virtaa liikkuakseen. Tämä elektrohydrodynaaminen tai io-perusteinen (ion-driven) lähestymistapa vähentää mekaanista kulumaa ja parantaa kestävyyttä, koska ei ole ulkoisia nivelosia, jotka voisivat rikkoutua tai tukkeutua mikroympäristössä.

Projektioajassa kuvatut jäljityshiukkasten radat robotin lähellä näyttävät, miten kolmen moottorin yhdistelmä vaikuttaa paikallisiin virtauskenttiin. Näistä visualisoinneista voidaan analysoida tehokkuutta, käänteissyvyyksiä ja vuorovaikutusta ympäristön mikrovirtauksien kanssa. (Lucas Hanson & William Reinhardt/University of Pennsylvania)
Miniatyyrilaskenta: prosessorien ja koodin uudelleensuunnittelu
Toimivan tietokoneen mahtuminen näin pieneen pakettiin vaati piirisuunnittelun ja ohjelmiston täydellistä uudelleenajattelua. Michiganin yliopiston tutkijat kehittivät mikroskooppisen tietokonearkkitehtuurin, joka käyttää mahdollisimman vähän energiaa ja muistia ja on sovitettu mikrorobotin rajoitteisiin. David Blaauw, hankkeeseen osallistunut tietojenkäsittelytieteen asiantuntija, korostaa, että tiimi muokkasi yhtä lailla laitteistoa kuin ohjelmistoa, jotta ne sopisivat uniikkeihin energiavaatimuksiin ja fyysisiin rajoihin.
Koska laitteessa oleva muisti on vielä rajallinen, mikrorobotti suorittaa yksinkertaisia, paikallisesti ajetta ohjelmia. Nämä peruskäyttäytymiset kuitenkin riittävät autonomiseen sensointiin, päätöksentekoon ja liikkumiseen. Lisäksi alusta sisältää optisia vastaanottimia, joiden kautta robotit vastaanottavat uusia ohjelmia valosignaaleina — tämä mahdollistaa etäohjelmoinnin, koordinaation ja dynaamisen päivityksen ilman fyysistä kosketusta. Valoprotokollat on suunniteltu kestämään kohinaa ja vaihtelevia valaistusolosuhteita, mikä parantaa robustiutta reaaliolosuhteissa.
Kollektiivinen käyttäytyminen ja kestävyys
Yksittäin jokainen laite on yksinkertainen, jopa rajattu ominaisuuksiltaan. Yhdessä ne voivat kuitenkin synkronoida toimintansa ja muodostaa koordinoituneita ryhmiä, joiden käyttäytyminen muistuttaa kalaparvia. Tutkijat demonstroivat, että mikrorobottien parvet voivat toimia itsenäisesti kuukausia, jos niitä ladataan ajoittain LED-valaistuksella. Tämä pitkäikäisyys energian keruulla avaa laaja-alaisia mahdollisuuksia: kollektiiviset, pitkäikäiset mikrorobotit voisivat suorittaa ympäristön sensointia, parvetarkastuksia tai lopulta biolääketieteellistä monitorointia nesteissä.
Parvien dynamiikka perustuu yksinkertaisiin lokaaleihin sääntöihin ja valosignaaleilla toteutettuun synkronointiin, mikä tekee järjestelmästä skaalautuvan. Tutkimuksessa arvioitiin myös virheensietokykyä: yksittäisten yksiköiden epäonnistuminen ei romuta koko ryhmän tehtävää, koska toiminta hajautuu ja ohjaus perustuu kollektiivisiin toimiin. Tällainen robottien joukkoäly (swarm intelligence) on lupaava lähestymistapa mikroskaalan tehtävien suorittamiseen laajoissa tai vaikeapääsyisissä ympäristöissä.
Tieteellinen konteksti ja potentiaaliset sovellukset
Aiemmat autonomiset, ohjelmoitavat mikrorobotit olivat millimetriluokkaa — tekninen saavutus, joka toteutui yli kaksikymmentä vuotta sitten. Toiminnallisuuden kutistaminen noin 10 000-kertaiseksi edellytti läpimurtoja optiikassa, mikroelektroniikassa, fluidimekaniikassa ja materiaalitieteissä. Integrointi, valmistusprosessi sekä käynnistys- ja testausmenetelmät jouduttiin sopeuttamaan mikroskaalaan käyttäen fotolitografiaa, mikro-NSOM-tekniikoita ja tarkkaa pakettitekniikkaa.
- Biolääketieteellinen monitorointi: Jatkokehityksen ja biokompatiibelin paketoinnin avulla mikrorobotit voisivat tulevaisuudessa partioida kudoksissa tai nesteissä havaitakseen infektiota, tulehdusta tai muita paikallisia fysiologisia muutoksia. Tällaiset mikrorobotit voisivat toimia diagnostiikan lisänä tai valvontajärjestelmän komponentteina lääketieteellisissä sovelluksissa.
- Ympäristön sensointi: Parvet voisivat kartoittaa kemiallisia tai lämpötilagradienteja mikroympäristöissä, kuten maaperän huokosissa, vesipitoisissa mikrosysteemeissä tai mikrofluidisissa laboratoriokareissa. Tämä mahdollistaisi tarkemman ympäristömonitoroinnin, saastumisen paikallistamisen ja mikrohabitaattien dynamiikan seurannan.
- Microassembly ja tarkastus: Pienet ohjelmoitavat laitteet voisivat tarkastella tai manipuloida mikromuotoiltuja rakenteita, joihin perinteiset työkalut eivät yllä. Tämä on merkittävää esimerkiksi mikrofabricoinnissa, lääketieteellisessä laitteiden valmistuksessa ja MEMS-komponenttien laaduntarkastuksessa.
Asiantuntijan näkökulma
"Tämä on oikeastaan vasta ensimmäinen luku", sanoo Marc Miskin. "Olemme osoittaneet, että aivot, anturi ja moottori voidaan laittaa melkein liian pieneen esineeseen nähdäksesi sen, ja saada se eloon ja toimimaan kuukausia." Hän korostaa, että kyseessä on järjestelmätason onnistuminen, jossa monet eri teknologiat yhdistyvät toimivaksi kokonaisuudeksi.
Lisää näkökulmaa antaa kuvitteellinen mutta realistinen asiantuntijakommentti, joka auttaa hahmottamaan laajempaa vaikutusta:
Dr. Elena Ruiz, mikrosysteemitekniikan insinööri
"Tämän työn hauska puoli on järjestelmätason lähestymistapa. Kun propulsion, energian ja laskennan ongelmat ratkaistaan samanaikaisesti — eikä yksi kerrallaan — avautuu kyvykkyyksiä, joita emme pitäneet saavutettavina tässä mittakaavassa. Seuraavan vuosikymmenen aikana muistien, energiankeruun ja materiaalien iteratiiviset parannukset voivat siirtää nämä laitteet laboratorioutouksista käyttökelpoisiksi työkaluiksi lääketieteessä ja ympäristötieteessä."
Tutkimus, jossa mikrorobotti kuvataan laajemmin, julkaistiin tiedelehdessä Science Robotics, ja tiimi tutkii jo keinoja laajentaa laitteen sisäistä muistia ja lisätä monipuolisempia käyttäytymismalleja. Pienistä laitteistolisäyksistä voi syntyä laaja-alaisia mahdollisuuksia: itsenäisten mikrorobottiverkostojen, jotka aistivat, laskevat ja toimivat nestemäisissä ympäristöissä, odotetaan muovaavan diagnostisia menetelmiä, ympäristövalvontaa ja mahdollisesti tuotantoprosesseja.
Samalla tutkimus nostaa esiin tärkeitä kysymyksiä turvallisuudesta, bioyhteensopivuudesta ja sääntelystä: mikrorobottien pitkäaikainen lähettäminen biologisiin järjestelmiin edellyttää huolellista materiaalivalintaa, poistomekanismien suunnittelua ja eettistä arviointia. Lisäksi teolliset sovellukset vaativat standardeja ja testauskäytäntöjä, jotta mikrorobottien luotettavuus voidaan varmistaa tuotantokäytössä. Kansainvälinen yhteistyö, avoin data ja läpinäkyvä julkaisupolitiikka nopeuttavat teknologian turvallista käyttöönottoa.
Lopuksi, vaikka teknologia on vielä alkuvaiheessa, sen yhdistetyt osa-alueet — mikrorobotiikka, energia-keruu, mikroelektroniikka, fluididynamiikka ja joukkoäly — muodostavat vahvan perustan tuleville sovelluksille. Monitieteinen tutkimus, skaalautuvat valmistusmenetelmät ja selkeä sääntely voivat yhdessä siirtää mikrorobotit laboratoriosta kentälle, missä ne voivat tuoda todellista lisäarvoa terveydenhuoltoon, ympäristönsuojeluun ja teollisiin prosesseihin.

"Olen biologi ja intohimoni on luonnon monimuotoisuus. Genomissa kirjoitan uusimmista tutkimuksista ja ympäristönsuojelusta."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.