

Meritähti eli sea star liikkuu monimutkaisella merenpohjalla vaikuttavalla hallinnalla — kiipeää kivien yli, liukuu hiekalla ja saattaa jopa kävellä ylösalaisin — ja tekee kaiken tämän ilman keskitettyä aivorakennetta. Viimeaikainen monitieteinen tutkimus paljastaa, että meritähtien salaisuus on hajautetussa, mekaanisesti ohjautuvassa synkronoinnissa: sadoissa hydraulisissa imujaloissa, jotka muodostavat tarkasti rytmitetyn liikkeen.

Meritähti Asterias rubensin alapuoli.
Hajautettu strategia: enemmän jalkoja, ei enemmän neuroneja
Ensisilmäyksellä kymmenien tai satojen ulokkeiden koordinoiminen vaikuttaisi olevan keskushermoston työtä. Kuitenkin yleinen meritähti Asterias rubens selviytyy tästä tehtävästä ilman yhtä ainoaa komentokeskusta. Sen sijaan jokainen raaja ja sen imujalkojen rivit toimivat paikallisesti yhdessä pohjan kanssa ja kommunikoivat vain lähinaapureiden kautta: ne reagoivat suoraan kosketukseen, kuormitukseen ja liukumiseen. Tämä hajautettu ohjausmalli on yllättävän vankka ja joustava: eläin voi säilyttää etenemisnopeuden, muuttaa suuntaa tai kiertää esteen vain muuttamalla sitä, kuinka pitkään kukin imujalka pysyy kiinnittyneenä pintaan. Tällainen paikallinen päätöksenteko tekee järjestelmästä resilientin, koska yksittäisen imujalan toimintahäiriö ei kaada koko liikkeen ohjausta.
Miten imujalat kantavat rasituksen
Jokainen imujalka on itsessään pieni hydraulinen toimilaite ja tuntoaisti-integraattori. Sen taipuisa varsi pumpaa nestettä meritähtien vesivälitysjärjestelmästä (water vascular system) litistyneeseen, imumainen levyyn, joka toimii jalan liipaisimena. Tämä levy erittää adheesiivista, proteiinipitoista limaa, jonka avulla pinta saadaan otettua kiinni, ja eritteet voivat vaihtua irrottamisen ajaksi. Imujalat toimivat myös kemiallisesti ja mekaanisesti: ne tuntevat pinnan karheuden, kosteuden ja paikallisen kuormituksen. Asterias rubensillä on neljä sarjaa näitä podiaa (podium, imujalka) pitkin jokaista raajaa, mikä tarkoittaa, että yksilöltä vaaditaan satojen itsenäisten kontaktitapahtumien ajoituksen koordinoimista samanaikaisesti syöksyvässä tai kävelevässä liikkeessä. Tämän järjestelmän biomekaniikka — hydraulinen paine, pehmeä kudos ja eritteet — toimii yhdessä muodostaen tehokkaan, itsesäätyvän liikkumistavan.
Mekaaninen kuorma, ei keskitetty ajastus
Tutkijat sovelsivat älykästä optista menetelmää kartoittaakseen, mitkä imujalat ovat kosketuksessa pohjaan milläkin hetkellä. Kun meritähti liikkui valaistun, erittäin taittavan lasilevyn yli, jokainen jalka muutti valon kulkureittiä ja synnytti kirkkaan "jäljen" valolle — käytännössä pisteen, jonka kamera pystyi tallentamaan. Näiden pisteiden seurannalla tutkijaryhmä havaitsi, että eläimet pitivät suurin piirtein saman eteenpäin vievän nopeuden riippumatta siitä, kuinka monta jalkaa oli yhtä aikaa kosketuksessa. Muuttuva tekijä ei siis ollut askeltiheys tai synkroninen aika-ajo, vaan kiinnittymisen kesto: imujalat, jotka kantavat suurempaa kuormaa, pysyivät kiinnittyneinä pidempään. Tämä tulos viittaa siihen, että liikkeen ohjaus perustuu paikalliseen mekaaniseen palauteen (mekaaniseen kuormaan) eikä tiukkaan, keskitettyyn ajoitukseen tai rytmiseen komennukseen.
Kokeet, jotka paljastavat adaptiivisen gaitin
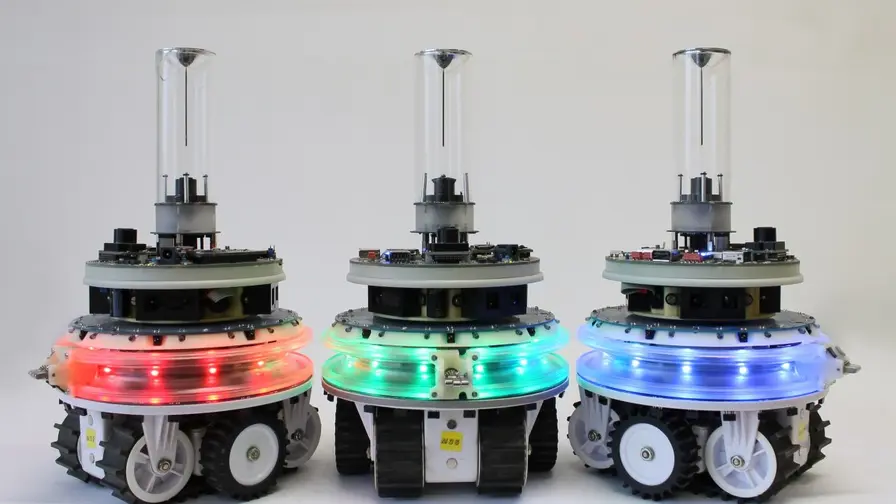
Selvittääkseen, ohjaako mekaaninen kuorma todella gaitia (askellusta), tiedemiehet lisäsivät meritähtien selkään pieniä painolaukkuja, jotka olivat 25 % tai 50 % eläimen painosta. Lisäkuorman vaikutuksesta imujalat pidentivät kosketusaikaansa ja eläimet hidastuivat — juuri kuten arvioitaisiin, jos yksittäiset jalat säätelevät ajoitusta paikallisen jännityksen mukaan. Sama sopeutuvuus näkyi myös, kun meritähti ryömi ylösalaisin häkin "katon" pinnalla: imujalat muokkasivat kontaktikäyttäytymistään vastustaakseen painovoimaa ja estääkseen liukastumisen. Näissä kokeissa ilmeni myös yksityiskohtaisia käyttäytymismalleja, kuten se, että etummaisen raajan imujalat saattoivat reagoida eri tavalla kuin takaraajan, riippuen siitä, miten paino jakautui kehon keskilinjan ympärille.
Havainnot tukevat mallia, jossa jokainen jalka yhdistää mekaanisen aistinnan yksinkertaiseen paikalliseen sääntöön: pidennä kiinnittymisaikaa, kun kuorma kasvaa; lyhennä sitä, kun kuorma laskee. Tuhannet tällaiset lokaalit reaktiot, joiden lähtökohtana on hydraulinen paine, liman adheesio ja raajan mekanismi, synnyttävät yhdessä koordinoidun eteenpäin vievän liikkeen ilman keskitettyä hermoston komentoa. Tämä on esimerkki siitä, miten biologinen hajautus ja yksinkertaiset säännöt voivat tuottaa kompleksista, adaptiivista käyttäytymistä.
Miksi tämä on merkityksellistä muutakin kuin lahdella
Meritähtien liikkumisen ymmärtäminen kantaa käytännön sovelluksia insinööreille ja suunnittelijoille. Pehmeää robotiikkaa, tarttujia (grippers) ja itsenäisiä kiipeilyrobotteja suunnittelevat insinöörit voivat lainata meritähden hajautettua strategiaa: jakaa aistiminen ja ohjaus useille yksinkertaisille toimilaitteille, jotka reagoivat paikallisesti voimaan ja kuormaan. Tällainen lähestymistapa parantaa järjestelmän sietokykyä — jos yksi raaja pettää, muu järjestelmä jatkaa; ja se yksinkertaistaa ohjausalgoritmeja upottamalla adaptiivisuuden laitteen mekaniikkaan itseensä. Lisäksi mekaanisesti informoitu hajautus voi alentaa laskentaresursseja ja energiankulutusta verrattuna perinteiseen keskitetyllä signaalinkäsittelyllä toimivaan ohjaukseen.
Asiantuntijan näkökulma
"Meritähdet osoittavat, miten fysiikka ja biologia voivat korvata raskaan laskennan", sanoo tohtori Elena Morales, biomekaniikan insinööri suurella robotiikkalaboratoriolla. "Kun jokainen toimilaite kykenee aistimaan oman kuormansa ja muuttamaan sitoutumisaikaansa sen perusteella, järjestelmistä tulee vikakestäviä ja energiatehokkaita. Näin rakennettavat robotit sopivat paremmin epäennustettaviin ympäristöihin." Tällainen suositus korostaa konseptin voimaa: yksittäisen toimilaitteen paikallinen tuntemus ja reaktio voivat yhdessä korvata monimutkaisia keskitettyjä ohjausjärjestelmiä, mikä on erityisen arvokasta kosketusta ja voimaa hyödyntävissä sovelluksissa.
Julkaisu Proceedings of the National Academy of Sciences -lehdessä yhdistää biologian, optiikan ja mallinnuksen osoittaen vankan, hajautetun liikkumisstrategian. Tutkimus tarjoaa aineistoa sekä tieteelliseen perustutkimukseen että käytännön sovelluksiin: se osoittaa, miten paikallinen aistiminen, hydraulinen mekaniikka ja adheesiivinen kemia voidaan integroida yhdeksi toimivaksi liikkumisjärjestelmäksi. Viestintää tieteelle ja insinööreille ajatellen meritähti toimii elävänä esimerkkinä siitä, miten yksinkertaiset paikalliset säännöt tuottavat monimutkaista ja adaptiivista käyttäytymistä.
Tekninen ymmärrys sisältää useita avainalueita: vesivälitysjärjestelmän paineen säätely, imujalkojen liman koostumus ja erittymismekanismit, kudosten elastomekaniikka sekä sensorinen integraatio paikallisella tasolla. Näiden elementtien yhdistelmä antaa lähtökohdan biomimeettiselle suunnittelulle: esimerkiksi pehmeiden robottien hydrauliset toimilaitteet voivat jäljitellä imujalkojen painesäätelyä ja kontaktin hallintaa. Laboratoriomallit, joissa on modularisoituja, pieniä hydraulisia sylintereitä ja paikallista kuormaan reagoivaa ohjausta, ovat lupaava suunta, ja useat tutkimusryhmät pyrkivät nykyään yhdistämään adheesioaineita ja mekaanista säätöä käytännöllisiin robotin tarttujaratkaisuihin.
Lisäksi meritähtien hajautettu malli tarjoaa loogisen perustan useille robotiikan haasteille: toimintavarmuus, vähäinen viive paikallisessa reagoinnissa, energiatehokkuus ja kyky käsitellä epälineaarisia fysikaalisia reaktioita (kuten pintojen vaihtelua, liman käyttäytymistä ja veden aiheuttamaa turbulenssia). Näitä piirteitä korostamalla suunnittelijat voivat kehittää autonomisia laitteita, jotka toimivat luotettavammin luonnonmukaisissa olosuhteissa, kuten merenpohjassa, rappujen kaltevilla pinnoilla tai epätasaisilla rakennuspintaratkaisuilla.
Meritähden liikkumisen yksityiskohtaisempi mallintaminen yhdistää usein fysiikan simuloinnin (esimerkiksi kytketyt fluidi- ja elastomekaaniset simulaattorit), konstitutiivisen materiaalimallinnuksen (liman ja pehmeän kudoksen osalta) sekä hajautetun ohjauksen teoriaa. Tällainen moniammatillinen lähestymistapa voi tuottaa sekä perustieteellisiä oivalluksia että suoria käyttökelpoisia ratkaisuja pehmeälle robotiikalle ja bioinspiroituneille tartuntajärjestelmille.
Yhteenvetona: meritähti toimii erinomaisena mikromallina hajautetulle liikkeenohjaukselle, jossa mekaaninen kuorma ja hydraulinen mekanismi muodostavat yhdessä käyttäytymisen perussäännöt. Tämän ymmärryksen levittäminen käytäntöön voi muuttaa tapaa, jolla suunnittelemme robotteja, autonomisia järjestelmiä ja tarttujia tulevaisuuden haasteisiin, erityisesti kun ne joutuvat toimimaan muuttuvissa ja epävarmoissa ympäristöissä.

"Olen ravitsemustieteilijä ja haluan auttaa ihmisiä syömään paremmin. Genomissa jaan tutkimuksiin perustuvia vinkkejä ravinnosta ja elämäntavoista."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.