
Kuvittele ajavasi valkoista seinää päin. Yksi sekunti tie on siellä; seuraavassa se on kadonnut. Hätä valtaa mielen. Näkö pettää, mutta uudenlainen kamera jatkaa toimintaansa.
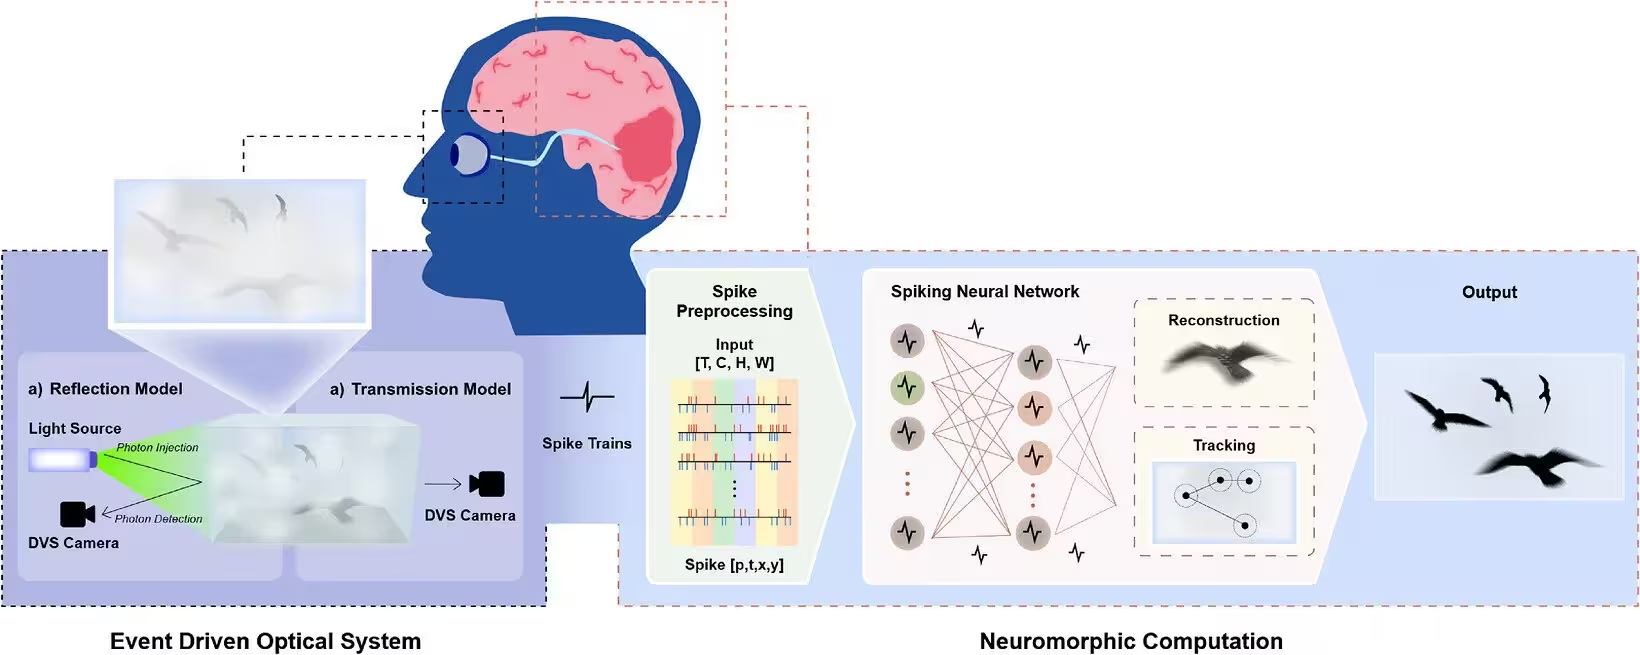
Tutkijat Brownin yliopistosta ovat rakentaneet kuvantamisjärjestelmän, joka ei yritä tallentaa jokaista pikseliä koko ajan. Sen sijaan se lainaa niksin biologiasta: tallentaa vain muutokset. Dynaaminen näköanturi, jota joskus kutsutaan tapahtumakameraksi, lähettää signaaleja silloin kun pikselin kirkkaus muuttuu yli kynnysarvon. Nuo harvat, aikaleimatut tapahtumat syötetään piikkineuroverkkoon, aivoista inspiroituun prosessoriin, joka kokoaa tapahtumat yhtenäiseksi kuvaksi liikkuvista kohteista.
Labratestit vaikuttivat kuin taikurin paljastukselta. Kirjaimia, numeroita ja eri lintulajien siluetteja vedettiin usvalla täytetyn kammion taakse ja sameaan veteen. Paljaalta silmältä ja perinteisiltä kameroilta muodot olivat näkymättömiä. Uusi järjestelmä rekonstruoi ja seurasi liikkuvia muotoja reaaliajassa.
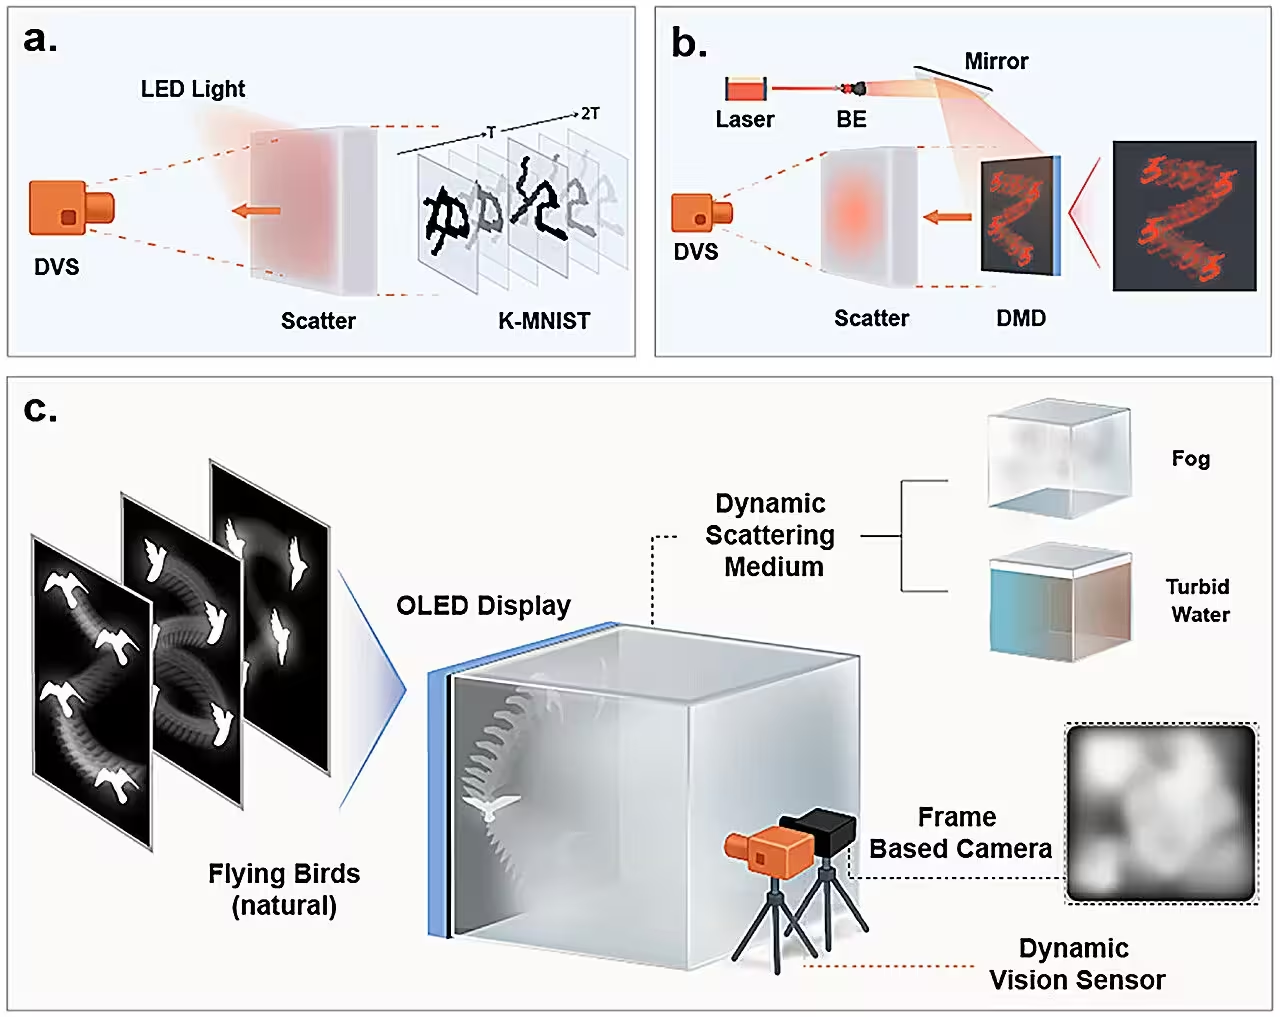
Kontrolloiduissa kokeissa rekonstruoidut kuvat vastasivat piilotettuja kohteita jopa 96 prosentilla rakenteellisesta samankaltaisuudesta.
Kuohkeat väliaineet kuten usva ja samea vesi hajottavat ja himmentävät valoa, mutta ne muuttuvat hitaammin verrattuna liikkuvan kohteen reunoihin ja liikkeeseen. Tapahtuma-anturi on suurelta osin sokea hitaasti vaihtuvalle, sironneelle taustalle ja laukeaa vain kun kohteeseen liittyvä valo muuttuu. Piikkineuroverkot soveltuvat luonnostaan tuohon piikkimaiseen, aikaleimattuun dataan, käsittelemään pulssimuotoista tietoa tiheiden kehysten sijaan, joten koko ketju pysyy energiatehokkaana. Anturi itsessään kuluttaa vain muutamia kymmeniä milliwatteja, ja tapahtumalähtöinen verkko käyttää huomattavasti vähemmän energiaa kuin perinteiset kehysperusteiset järjestelmät.
Mahdolliset käyttötavat ovat välittömiä ja laaja-alaisia: parantaa autonomisten autojen näköä myrskyissä, ohjata haku- ja pelastusdroneja savun ja pölyn halki, auttaa vedenalaista navigointia näkyvyyden laskiessa tai jopa tehostaa tiettyjä lääketieteellisen kuvantamisen tehtäviä, joissa sironta peittää piirteitä. Tutkijat dokumentoivat tuloksensa lehdessä Advanced Science, ja he kertovat että suunnittelu on valmis testaamista varten todellisilla alustoilla.
Kun koneet oppivat näkemään kuten verkkokalvomme, keskittyen liikkeeseen ja muutokseen sen sijaan että ne yrittäisivät pysäyttää jokaisen kohtauksen, asiat jotka aiemmin katosivat usvaan alkavat taas näkyä. Mitä voimme seuraavaksi löytää, kun sumu viimein hälvenee?

"Olen ravitsemustieteilijä ja haluan auttaa ihmisiä syömään paremmin. Genomissa jaan tutkimuksiin perustuvia vinkkejä ravinnosta ja elämäntavoista."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.