

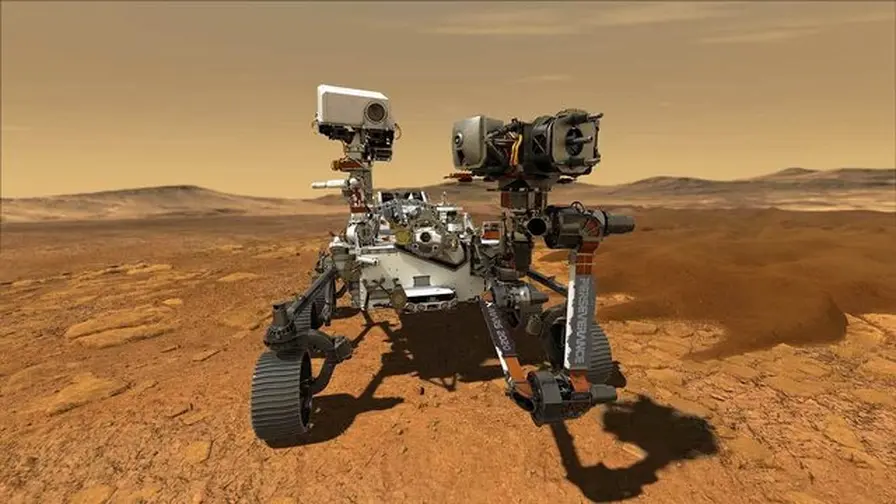
Rover jatkoi matkaa. Eräänlaisesti yksin. Joulukuun 2025 kahden päivän aikana NASAn Perseverance kulki 456 metriä marsin pinnalla käyttämällä tekoälyn luomia reittipisteitä, ilman suoraa ihmiskontrollia ratin takana. Tämä etäisyys, lähes yksi ja puoli jalkapallokenttää, on vaatimaton autolle mutta merkittävä ajoneuvolle, joka toimii kymmenien miljoonien kilometrien tyhjän avaruuden yli ja 12–25 minuutin viiveellä viestinnässä.
Mitä Marsissa tapahtui
Koe yhdisti kaksi autonomian tasoa. Maatiimit käyttivät tekoälyjärjestelmää, joka oli koulutettu analysoimaan korkean resoluution kiertoratakaappauksia ja digitaalisia korkeuskarttoja; he antoivat järjestelmälle tehtäväksi tunnistaa vaaratekijöitä ja ehdottaa reittiä. Tuloksena syntynyt reittipisteketju lähetettiin Perseveranceen, ja roverin oma automaattinen navigointiohjelmisto hoiti ajon samalla, kun se tallensi uusia kuvia ja sääteli toimintaansa reaaliajassa.
Tämä ei ole ensimmäinen kerta, kun Marsin rover on ajanut itse; Perseverance käyttää jo rutiininomaisesti autonomista navigointia. Uutta tässä kokeessa oli kuitenkin AI:n tuottama suunnitteluvaihe. Ihmiskuljettajien merkitessä Maasta välietappeja noin 100 metrin välein, tekoäly sen sijaan arvioi HiRISE-kiertokuvia ja korkeustietoja laatiakseen jatkuvan reitin, joka kiertää vaarat ja jota Perseverance pystyi seuraamaan pidempiä matkoja kerrallaan.
Kuinka tiimi vähensi riskejä
Jokainen Maasta poispäin suuntautuva testi alkaa varovaisuudella. Ennen kuin mikään tekoälyn ehdottama reitti lähetettiin Marsiin, insinöörit ajoivat suunnitelman läpi maallisella kaksosmallilla: Vehicle System Test Bed (VSTB) -testialustalla JPL:n Mars Yardilla. VSTB on tekninen malli, jota käytetään vikatilanteiden toistamiseen, ohjelmistovarmennukseen ja uusien menettelyjen harjoitteluun hallitussa ympäristössä. JPL on rakentanut vastaavia kaksosia myös muihin tehtäviin, esimerkiksi Curiositylle.
Tämä hardware-in-the-loop -vaihe antoi operaattoreille luottamusta. Tekoäly oli jo suodattanut ilmeiset vaarat — hiekka- ja dyynialueet, lohkarekentät, paljas kallioperä ja kivikkoiset ulokkeet — ja merkinnyt reittipisteet, jotka pujottelivat näiden välissä. Kun reittipisteet läpäisivät maatestauksen ja simulaatiot, Perseverance otti ohjat Marsissa ja suoritti ajon kahden päivän aikana, kulkien 456 metriä (1 496 jalkaa) ilman ihmisen tekemää teleoperointia.

Tämä annotoitu kiertokuva näyttää Perseverancen reitin toisena autonomisen ajon päivänä 10. joulukuuta 2025. Magentan värinen viiva näyttää tekoälyn suunnitteleman reitin ja oranssi viiva näyttää toteutuneen reitin.
Miksi tämä on merkittävää
Matka itsessään on vain osa kertomusta. Todellinen edistys näkyy tutkimuksen laajentamisessa ajanviiveistä ja rajallisesta operaattorikapasiteetista huolimatta. Signaalit Marsiin ja Marsista kestävät minuutteja. Tämä viive pakottaa missiotiimit suunnittelemaan ajot etukäteen ja luottamaan siihen, että rover noudattaa annettuja ohjeita. Mitä pidempiä ja monimutkaisempia nuo ajot ovat, sitä enemmän roverin epävarmuus tarkasta sijainnistaan voi kasvaa; tätä ilmiötä insinöörit kutsuvat lokalisointidriftiksi.
Siirrytäkseen sadoista metreistä kilometreihin roverin on lokalisoitava itsensä useammin, yhdistämällä maatasoisia kuvia kiertoradatkarttoihin ja päivittämällä sijaintiarvioita sitä mukaa. Tällä hetkellä ihmiset suorittavat yhä suuren osan tästä vastaavuustyöstä. Tekoäly voi nopeuttaa prosessia oppimalla yhdistämään maakuva- ja kiertokuva-aineistoja nopeammin ja luotettavammin, vähentäen operaattoreiden työkuormaa ja mahdollistaen pidemmät, turvallisemmat kulkureitit.

Tässä kuvassa sininen väri osoittaa, kuinka roverin epävarmuus sen pinnalla olevasta sijainnista kasvaa sitä mukaa, mitä pidempään se seuraa annettua käskyjoukkoa ilman uudelleenlokalisointia.
Tieteellinen ja tekninen konteksti
Autonominen navigointi rakentuu kolmelle pylvälle: havainnointi (vaarojen ja hyödyllisten kohteiden havaitseminen), lokalisointi (tieto siitä, missä rover on) sekä suunnittelu ja ohjaus (turvallisen reitin valinta ja seuraaminen). Generatiivinen tekoäly auttaa ensisijaisesti havainnoinnissa ja suunnittelussa, koska se pystyy nopeasti sulattamaan ja tulkitsemaan laajoja kiertokuva-mosaiikkeja ja ehdottamaan reittejä, jotka kiertävät vaaraa ja suosivat tieteellisesti kiinnostavaa maastoa.
Perseverancen laitteistoon rakennettu autonomia lisää tässä toisen tason: se ottaa kuvia ajon aikana ja tekee hienosäädettyjä päätöksiä välittömien esteiden välttämiseksi. Alustassa yhdistyvät maa- ja laitteistopohjainen älykkyys luovat suljetun silmukan, joka voisi tulevaisuudessa antaa tehtäville mahdollisuuden yrittää pidempiä ajojaksoja vähemmillä uplinkeilla ja pienemmällä valvontatarpeella.
Tämän esityksen kannalta on keskeistä, että kokeessa käytetty tekoälymalli pohjautui Anthropicin Claudeen ja se oli integroitu tiukkaan insinööri- ja validointityönkulkuun. NASA korostaa huolellista varmistusta: jokainen ehdotettu reitti tarkistettiin Mars Yardin kaksosella ja testattiin simulaatioissa ennen käskyjen lähettämistä planeettojenväliseen avaruuteen. Tämä on harkittua, askelittain etenemistä — ei holtitonta hyppyä eteenpäin.
Mihin suuntaan tämä vie seuraavaksi
Voimme odottaa tekoälyn roolin kasvavan tulevissa tehtävissä. On jo konsepteja roverista, joka voi laskea lähetyksiä droonien parvesta kartoittamaan näkymän ulkopuolista maastoa, ja joiden laitteisto koordinoi useampaa ajoneuvoa. NASAn Dragonfly-tehtävä Titanille — siivekäs rotorcraft-teknologia, jonka tehtävänä on näytteenotto monimuotoisella kuulla — suunnittelee käyttävänsä autonomista navigointia ja laitteistossa tapahtuvaa tiedon kuratointia hallitakseen havaintoja lentojen välillä.
NASA:n insinöörit näkevät tulevaisuuden, jossa reunalaskenta (edge computing) ja kuratoidut tekoälymallit kantavat missiotiimien keräämää asiantuntemusta kentälle: älykkäitä järjestelmiä, jotka priorisoivat havaintokohteita, nostavat esiin poikkeuksellisia kivilöytöjä tutkijoille kotiin ja kokoavat monipäiväisiä bongaussarjoja pitäen riskit alhaisina. Tuloksena on sekä enemmän pintoja katettua että enemmän tieteellistä tuottoa budjettia kohden — tehokkuutta, joka on ratkaisevaa pitkäkestoisissa avaruusohjelmissa.
Asiantuntijan näkemys
"Tämänkaltaisen demonstraation voi nähdä loogisena seuraavana askeleena", sanoo tohtori Elena Marconi, planeettarobotiikan insinööri, jolla on vuosikymmenten kenttäkokemus. "Olemme opettaneet koneita näkemään eri skaaloissa — kiertoradasta roverin kameroihin — ja nyt opettamme niitä suunnittelemaan tavalla, joka matkii ihmisen varovaisuutta mutta toimii koneen nopeudella. Tuloksena on kertautuva hyöty tutkimukselle: älykkäämpiä ja pidempiä ajoreittejä, jotka vapauttavat tutkijat keskittymään kaikkein kiinnostavimpiin löydöksiin."
Vandi Verma, JPL:n avaruusrobotisti, joka on työskennellyt Perseverancen parissa, on todennut, että generatiivinen tekoäly näyttää lupaavalta havainnoinnin, lokalisoinnin ja reittisuunnittelun tehostamisessa planeettojenvälisissä ajoissa. NASAn tutkimuspäälliköt kehystävät tämän työn rakentamisena teknologiselle perustalle ihmisen ja robotiikan kestäville läsnäoloille Maan ulkopuolella. Kuten Matt Wallace, JPL:n Exploration Systems Officen johtaja, on ehdottanut, polkumme kuuhun ja Marsiin vaatii älykkäitä järjestelmiä sekä paikallisella kentällä että reunalaskennan tasolla.
Perseverancen kahden päivän, 456 metrin autonominen ajo ei ole maali eikä temppu. Se on mitattu parannus kyvykkyydessä, validoitu insinöörikaksosia ja konservatiivisia menettelytapoja vastaan. Koe osoittaa paitsi että tekoäly voi ehdottaa toteuttamiskelpoisia reittejä kiertodata-aineistosta, myös että hyvin testattu integroituminen maa- ja laitteistopohjaiseen autonomiaan voi turvallisesti laajentaa sitä, kuinka kauas rover voi vaeltaa uplinkien välillä samalla merkiten tieteellisesti kiinnostavia kohteita tarkempaa tutkimusta varten.
Jokainen metri toisella planeetalla merkitsee. Jokaisella onnistuneella autonomisella kilometrillä robottilöytömme ostavat meille enemmän aikaa ajatella, suunnitella ja tehdä löytöjä, jotka muokkaavat tulevia tehtäviä — ja lopulta ihmisiä, jotka seuraavat niitä aurinkokuntaan. Tämä kehitys korostaa myös operatiivista muutosta: vähemmän reaaliaikaista ohjausta ja enemmän luottamusta älykkääseen järjestelmäsuunnitteluun, joka voi skaalata tehtäviä turvallisesti eteenpäin.

"Olen ravitsemustieteilijä ja haluan auttaa ihmisiä syömään paremmin. Genomissa jaan tutkimuksiin perustuvia vinkkejä ravinnosta ja elämäntavoista."
Keskustelu
Jätä kommentti
Kommentit
Ei vielä kommentteja. Ole ensimmäinen.